ライン統合用に構築された 6 軸ケースパッキングおよびパレタイジング
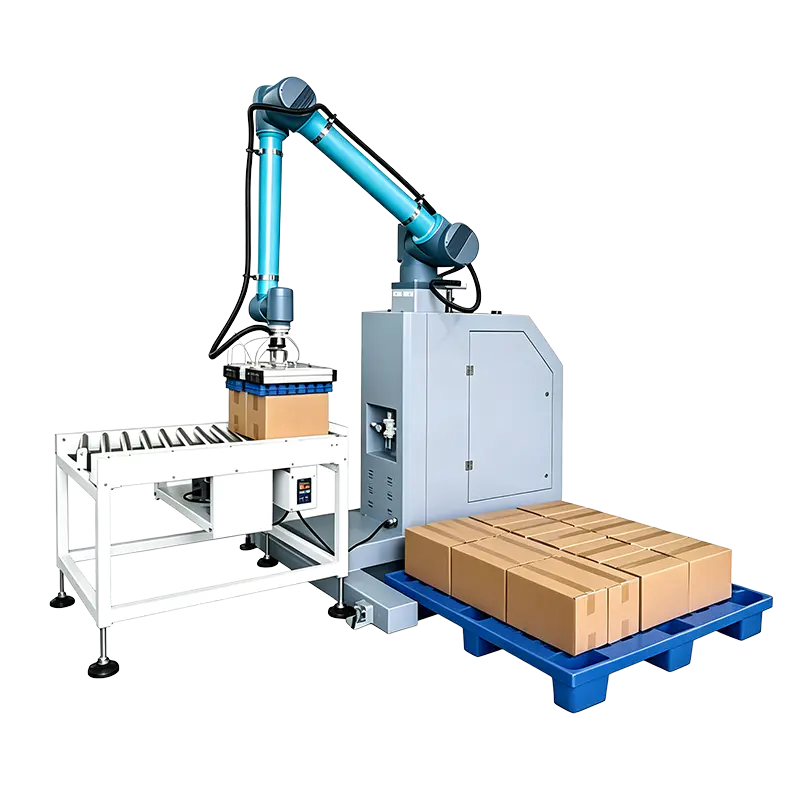
嘉興 K ライン機械有限公司は、 箱詰めロボットメーカー 当社のシステム機器製品群の一部としてのシリーズ。当社は中国の OEM ケース梱包ロボット メーカーおよびカスタム ケース梱包ロボットのサプライヤーであり、製品形式、ライン レート、プラント レイアウトに基づいて各セルを構成します。このシリーズには、協調パレタイジング ワークステーションと、インテリジェント エンドエフェクターを備えた 6 軸協調ロボット アームを使用したインテリジェント ケース梱包システムが含まれます。
耐荷重は30〜60kgです。最大リーチは 1700 ~ 1900 mm。最大パレタイジング高さは 2100 ~ 2600 mm です。これらの数値により、この範囲は食品、製薬、日用化学プラントのカートンや袋詰め製品にとって実用的になります。ロボットは完全なラインの一部であるため、上流の包装機械、ケースシーラー、コンベアと統合して、完全に自動化された包装およびパレタイジング生産ラインを形成します。
ケース梱包ロボットが入る場所
ケース梱包ロボット カテゴリには 2 つのプラットフォーム構成が含まれます。上流の自動化の量とラインの末端で期待されるオペレーターの参加レベルに応じてプラットフォームを選択します。
共同パレタイジングワークステーション
オペレーターが送り込み、パレット交換、および時折介入を処理するライン向け。ロボットは、インフィードコンベアからバッグまたはカートンを取り出し、定義された層パターンに配置します。
最適: 少量ライン、複数のパック サイズ、ライン全体を交換せずに自動化を追加するサイト。
インテリジェントなケース梱包システム
自動終端処理用。このロボットは、ケースエレクター、コンベア、ケースシーラー、検査装置と連携して、上流から製品を受け取り、ケースやパレットのパターンを一元管理します。
最適: 連続シフトと手作業の削減を伴う、大量の食品および毎日の化学薬品ライン。
共通線の位置:
- からの製品 縦型包装機 または自動製袋包装機をロボットに直接搬送します。
- からのカートン カートンシール機 同じセル内でパレット化できます。
- ロボットは、袋を最初にケースに詰めるか、直接パレットに載せるかに応じて、ケースの封印の前または後に配置できます。
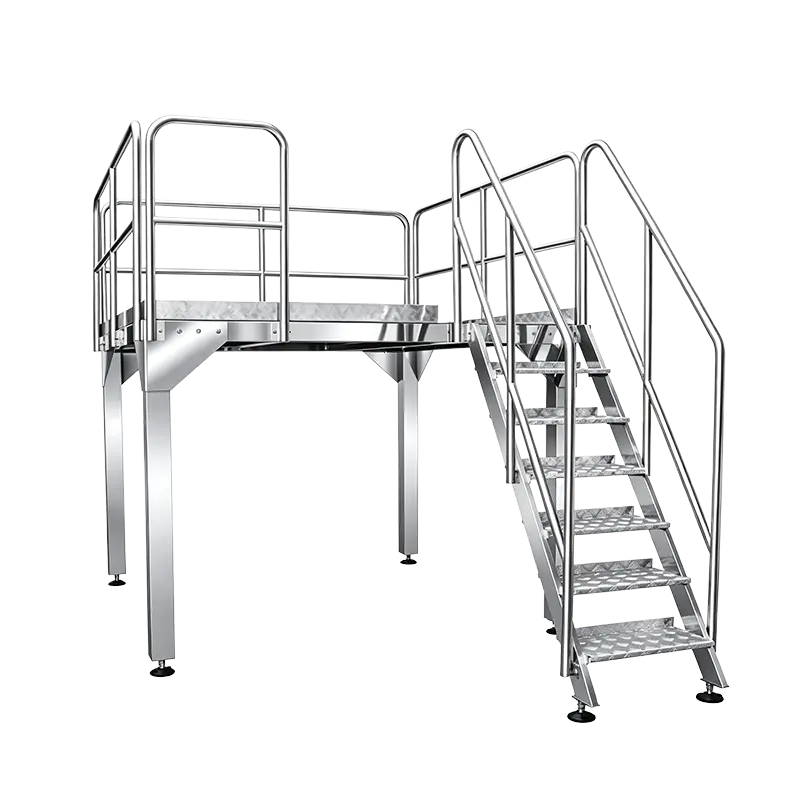
- コンベヤープラットフォームとアウトフィードコンベヤーはロボットの作業範囲に適合します。
標準システム仕様
| パラメータ | 箱詰めロボットシリーズ |
| ロボットのアーキテクチャ | インテリジェントなエンドエフェクターを備えた 6 軸協調ロボット アーム |
| 耐荷重 | 30~60kg |
| 最大リーチ | 1700~1900mm |
| 最大パレタイジング高さ | 2100~2600mm |
| エンクロージャの保護 | IP54 |
| 設置電力 | 3.5~5kW |
| 電源 | 単相220V/50Hz |
| コミュニケーション | TCP/IPプロトコル |
| レシピストレージ | More than 1000 recipes with Chinese/English naming and recipe search |
| プログラミング機能 | インテリジェントな自動サンプリングパラメータ設定、リアルタイム速度調整、AR仮想プログラミング |
| カム機構 | 20CrMnTi の溝カム構造、硬度 HRC55-60 |
| 潤滑 | 統合潤滑システム |
再現性は、すべての構成で単一の数値になるわけではありません。最終的な値は、ロボットのモデル、作業点でのペイロード、およびエンドエフェクターの質量によって異なります。ご提案中の実際の積層パターンでのサイクルタイムや再現性を確認します。
構成オプションとエンドエフェクターの選択
実際にエンドエフェクターに到達するものを中心にロボットを構成します。 Flexible bags need a gripper or suction arrangement matched to the film type and surface texture.硬いカートンには、特に蓋が完全に閉まっていない場合には、別の接触面が必要です。
- 袋詰め製品:袋の材質、重量、寸法、表面仕上げによって選ばれるエンドエフェクター。
- カートン: エンドエフェクターはケースのサイズ、蓋の状態、層の向きによって選択されます。
- パレット パターン: レシピベースのレイヤー パターンは、ピックアップ、配置、およびレイヤー間の処理を定義します。
- リーチと取り付け: ベースの位置は、コンベアの高さ、パレットの位置、利用可能な床面積によって設定されます。
Throughput is determined by the upstream line rate, payload, reach and end-effector cycle.理論上の最大値ではなく、1 分あたりの目標袋または 1 時間あたりのカートンに基づいてロボットのサイズを決定します。リアルタイムの速度調整により、システムはラインを停止することなく上流流量の変化に追従できます。
コントロール、レシピ、自動化の統合
- TCP/IP communication protocol for PLC/HMI integration and line coordination.
- 1000 を超えるレシピに中国語/英語の名前が付けられ、レシピ検索により製品を迅速に切り替えることができます。
- インテリジェントな自動サンプリングパラメータ設定とリアルタイムの速度調整により、試運転時間を短縮します。
- 計画されたロボットのパスとレイアウトの検証のための AR 仮想プログラミング。
This control architecture makes the robot easier to integrate with existing packaging lines.ロボットが一貫した製品フローを受け取り、パターン変更のためにラインが停止しないように、上流の機器との信号ハンドシェイクをマッピングします。
機械設計とメンテナンス性
Palletizing runs for many hours, so wear resistance is a core design requirement.この装置は、硬度 HRC55 ~ 60 の 20CrMnTi の溝カム構造と統合潤滑システムを使用しています。この組み合わせにより、高硬度、高精度、連続運転時の高い安定性が得られます。
Integrated lubrication reduces routine maintenance points. Our after-sales service system includes remote troubleshooting and spare-parts support for overseas installations. The handover file defines inspection intervals for the robot cell and end effector.
品質へのアプローチとプロジェクトのサポート
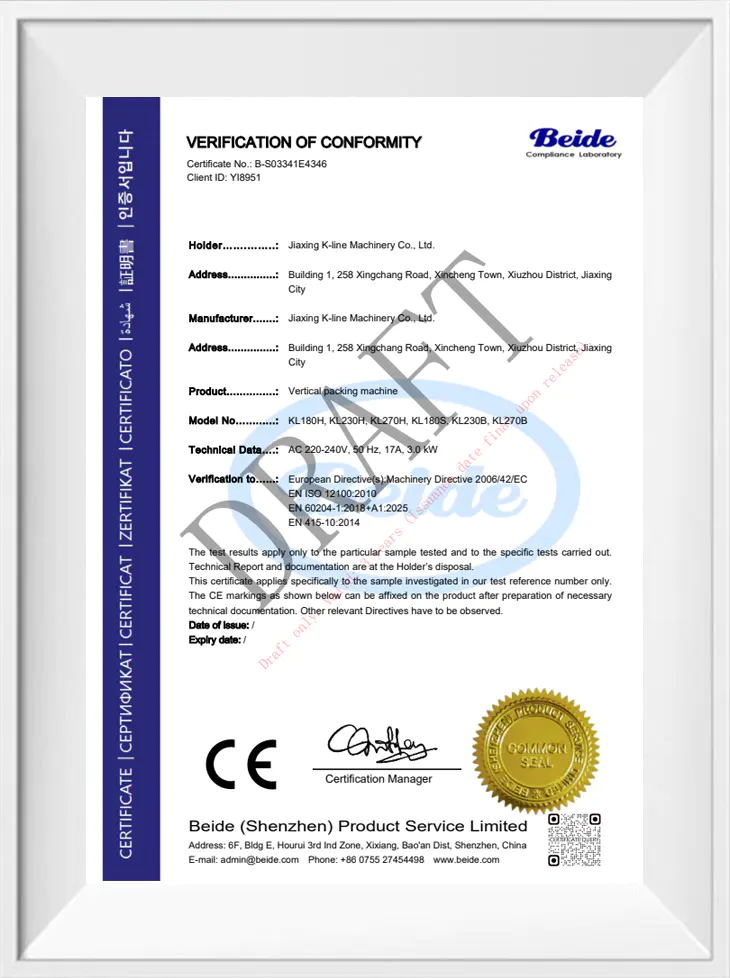
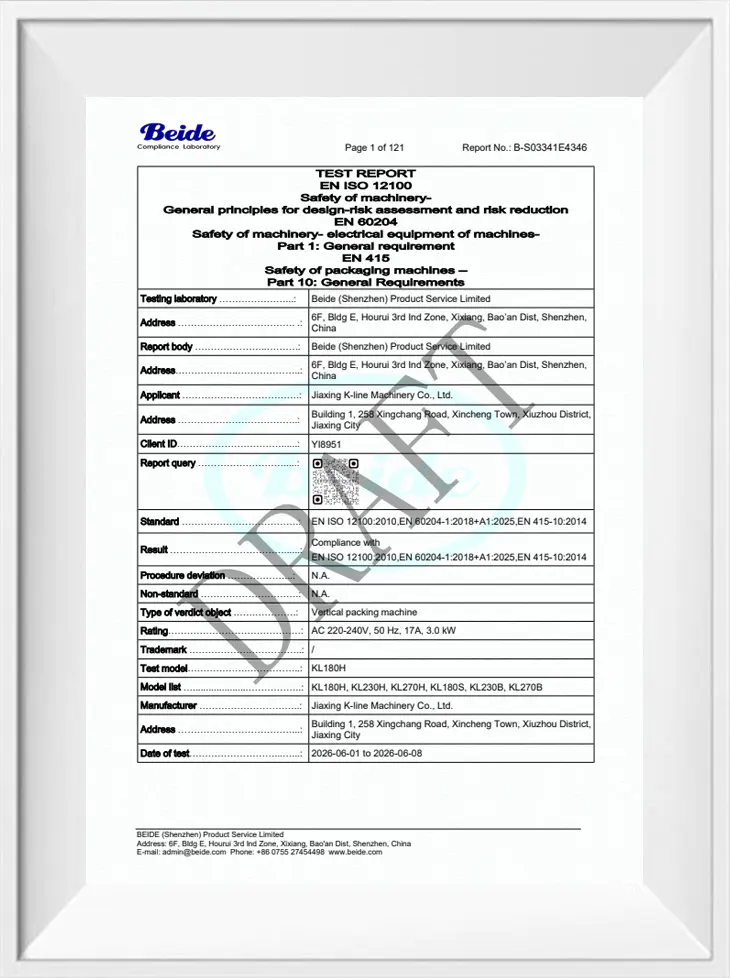
Senior technical staff supervise the entire process from product R&D and design through manufacturing.当社は直接の製造業者であり、フルプラント自動包装システムの統合設計とターンキー実装を請け負うことができます。 Certification records for the machinery range include CE test draft reports and invention/utility model patents.
プロジェクト ファイルには、ロボット セルごとに、レイアウト図、ライン インターフェイスの説明、レシピ リスト、構成に適用されるコンプライアンス文書が含まれています。これにより、設置チームは組み立て、配線、試運転のための単一の参照情報を得ることができます。
ソリューションの構成に使用する情報
To prepare a suitable proposal, we need the parameters that define the robot working point and end effector.
- 製品とパック: bag or carton dimensions, weight, bag film type or carton style.
- ラインレート: bags per minute or cartons per hour, shift pattern and expected peaks.
- 上流の機器: 縦型包装機、既製パウチ機、重量チェッカー、金属探知機、コンベアの高さ。
- ケースとパレット: ケースサイズ、パレットごとの層、層ごとのパターン、パレットの寸法、最大積載高さ。
- サイト: 床面積、天井のクリアランス、インフィード/アウトフィードコンベアの高さ、電源、および HMI 言語。
- ラインインターフェイス: 既存の PLC/PAC ブランド、TCP/IP の可用性、および信号ハンドシェイクの要件。
提案根拠: we use these data to define reach, payload, end effector, recipe set and line integration scope.見積もりと技術スケジュールは、一般的なロボット パッケージではなく、作業点に基づいています。
よくある質問
協調パレタイジング ワークステーションとインテリジェント ケース梱包システムの違いは何ですか?
どちらも 6 軸の協働ロボット アームを使用します。パレタイジング ワークステーションは、ピッキングとスタッキングのためのよりシンプルな構成です。インテリジェントなケース梱包システムは、自動エンドオブライン操作に必要なケース処理とコンベア調整を追加します。ラインレートと統合範囲に基づいてプラットフォームを選択します。
当社の既存の縦型包装機やカートン封緘ラインとロボットを統合できますか?
はい。このシステムは、TCP/IP 通信とリアルタイムの速度調整を使用して、上流の包装機械、コンベヤ、ケースシーラーと連携します。提案では、送り込み高さ、信号ハンドシェイク、ケースまたはパレットのパターンを特定します。
箱詰めロボットはどのような商品に対応できますか?
このシリーズは、食品、製薬、日用化学業界のカートン製品や袋詰め製品向けに設計されています。エンドエフェクターの選択は、バッグの材質、製品の表面、重量、寸法によって異なります。 carton handling depends on case size and lid condition.
商品レシピは何件まで保存できますか?
1000以上のレシピに中国語・英語のネーミングとレシピ検索が可能。インテリジェントな自動サンプリングパラメータ設定とリアルタイムの速度調整により、切り替え時間と手動プログラミングの繰り返しが削減されます。
見積もりにはどのようなサイト情報が必要ですか?
製品の寸法と重量、ラインレート、パレットのサイズとスタックパターン、コンベアの高さ、利用可能なスペース、天井のクリアランス、電源、ロボットに供給する上流の機械が必要です。このデータを使用して、作業点とエンドエフェクタを構成します。
ロボットにはどのような継続的なメンテナンスが必要ですか?
溝カム機構は硬度 HRC55 ~ 60 の 20CrMnTi で作られており、潤滑機能が組み込まれているため、日常的なグリスアップのポイントが軽減されます。当社のアフターサポートは、遠隔トラブルシューティングとスペアパーツを対象としています。ハンドオーバー ファイル内のメンテナンス計画は、ロボット セルとエンド エフェクターの検査間隔を定義します。